
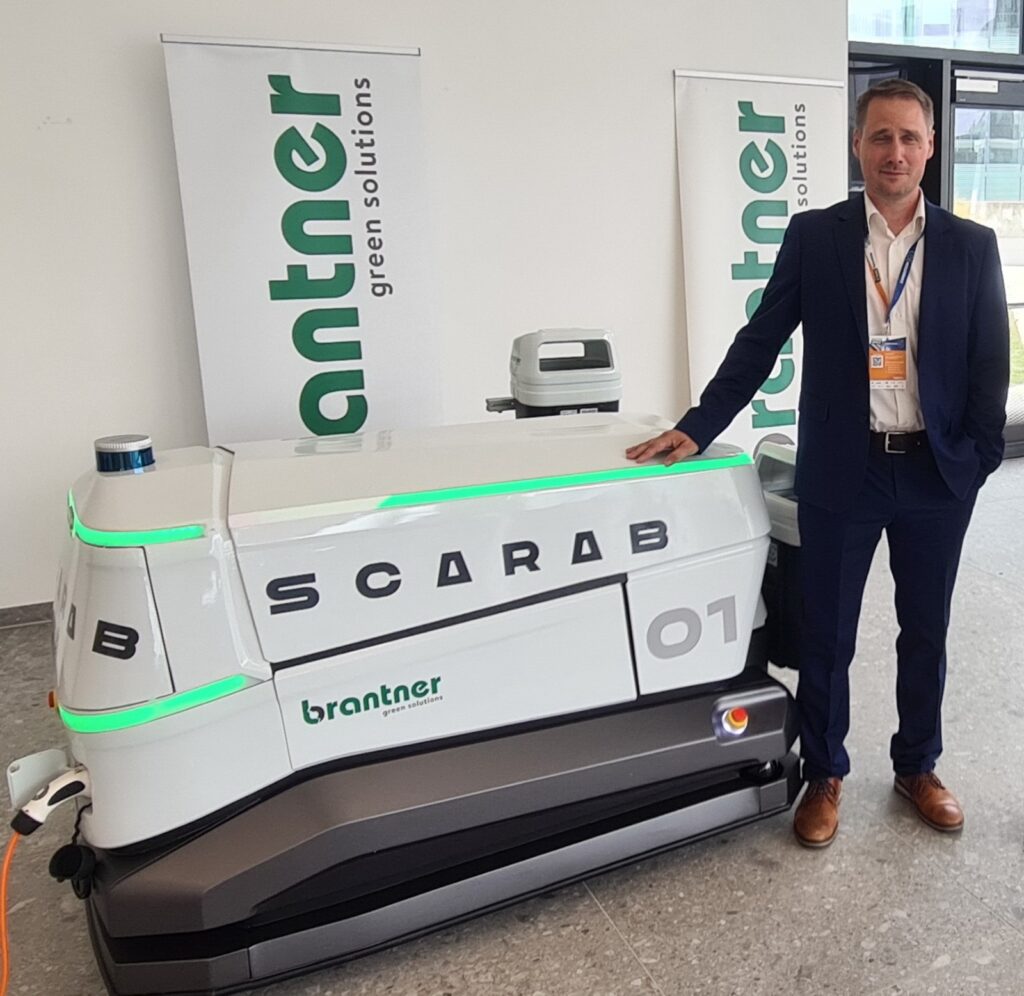
SCARAB
Wenn der Mistkübel selbst den Müllroboter ruft
Viele Abfallbehälter im öffentlichen Raum werden nach fixen Zeitplänen entleert – unabhängig davon, ob sie tatsächlich voll sind. Dadurch entstehen unnötige Wege, während andere Behälter möglicherweise bereits überfüllt sind.
Aus dieser alltäglichen Herausforderung entstand die Idee zu Scarab: einem autonomen, elektrisch betriebenen Müllroboter, der nur dann ausrückt, wenn er tatsächlich gebraucht wird.
Der Name Scarab leitet sich vom Skarabäus ab – jenem Käfer, der seit Jahrtausenden für seinen ungewöhnlichen Umgang mit organischem Material bekannt ist. Im Oktober 2022 nahm Scarab als erster autonomer Müllroboter Österreichs seinen Probebetrieb in der Blauen Lagune in Wiener Neudorf auf.
Vom Mistkübel zum vernetzten Gesamtsystem
Scarab war weit mehr als ein fahrender Roboter. Für das Projekt musste ein vollständiges digitales System entwickelt werden.
Die Abfallbehälter wurden mit Sensoren ausgestattet, die ihren Füllstand mittels Laser und Ultraschall ermittelten. Sobald ein definierter Wert erreicht war, sendete der Behälter über ein LoRaWAN-Funknetz eine Nachricht an die zentrale Homestation.
Scarab erhielt daraufhin seinen Auftrag und machte sich selbstständig auf den Weg. Mithilfe einer digitalen 3D-Karte navigierte er zum entsprechenden Standort. Dort öffnete sich seine markante Schutzhülle und ein integrierter Roboterarm tauschte den vollen Behälter gegen einen leeren aus.
Anschließend transportierte Scarab den vollen Behälter zurück zur Homestation. Dort konnte dieser entleert und gereinigt werden, während der Roboter seine Batterie kontaktlos über eine induktive Ladestation auflud.
Aus einem einfachen Mistkübel wurde damit ein vernetzter Bestandteil einer bedarfsgesteuerten Entsorgungslogistik.
Ein Roboter mitten unter Menschen
Eine der größten Herausforderungen bestand darin, Scarab nicht in einer kontrollierten Industriehalle, sondern im öffentlichen Raum einzusetzen.
Die Blaue Lagune bot dafür ideale Voraussetzungen. Das weitläufige Gelände mit Straßen, Häusern, Grünflächen und zahlreichen Besuchern ähnelte einer kleinen Wohnsiedlung. Damit wurde es zu einem realitätsnahen Testfeld, auf dem sich der Roboter über einen Zeitraum von einem Jahr im täglichen Betrieb bewähren sollte.
Scarab bewegte sich mit maximal fünf Kilometern pro Stunde. Mehrere 2D- und 3D-Laserscanner überwachten permanent seine Umgebung. Kinder, Tiere und selbst niedrige Hindernisse mussten zuverlässig erkannt werden. Sobald sich jemand näherte, stoppte der Roboter automatisch.
Zusätzlich verfügte Scarab über Berührungssensoren, einen Einklemmschutz am Roboterarm, gut erreichbare Not-Stopp-Tasten und einen GPS-Tracker. Sollte der Roboter sein festgelegtes Einsatzgebiet verlassen, wurde automatisch ein Alarm ausgelöst.
Gemeinsam mit dem TÜV Austria wurden unterschiedlichste Gefahrensituationen analysiert und entsprechende Sicherheitsmaßnahmen entwickelt.
Entwickelt für Wind und Wetter
Auch Regen, Schnee, Wind und starke Sonneneinstrahlung mussten bei der Entwicklung berücksichtigt werden. Eine eigene Wetterstation lieferte Scarab laufend Informationen über die aktuellen Bedingungen.
Dank seiner Outdoor-Plattform und Allwetter-Bereifung konnte er auch bei Nässe und Schnee eingesetzt werden. Bei Sturm, Gewitter oder anderen extremen Wetterverhältnissen blieb er aus Sicherheitsgründen in seiner Homestation.
Gerade diese praktischen Erfahrungen waren besonders wertvoll. Ein System kann in einer Werkstatt oder Präsentation perfekt funktionieren – der tatsächliche Innovationsprozess beginnt aber oft erst dort, wo Technologie auf unvorhersehbare Alltagssituationen trifft.
Zusammenarbeit über Unternehmensgrenzen hinweg
In meiner damaligen Rolle als Head of Digital Solutions und Geschäftsführer der Brantner Digital Solutions durfte ich das Projekt von der Idee bis zum öffentlichen Pilotbetrieb begleiten und verantworten.
Gemeinsam mit dem Linz Center of Mechatronics wurde das Gesamtsystem entwickelt. Die robuste mobile Plattform stammte von Innok Robotics. Die Kunstuniversität Linz gestaltete die charakteristische Schutzhülle, die sich ähnlich den Flügeln eines Käfers öffnete. Der TÜV Austria unterstützte uns bei der Entwicklung des Sicherheitskonzeptes und die Blaue Lagune stellte das reale Testumfeld zur Verfügung.
Meine Aufgabe bestand dabei nicht nur in der technischen Produktentwicklung. Unterschiedliche Unternehmen, Fachrichtungen und Interessen mussten zu einem funktionierenden Gesamtsystem verbunden werden. Gleichzeitig galt es, den praktischen Nutzen verständlich zu vermitteln, Partner zu gewinnen und aus einem Forschungsprojekt eine öffentlich sichtbare Innovation zu machen.
Innovation muss sich in der Realität beweisen
Scarab zeigte, wie Sensorik, Robotik, Funktechnologie und Automatisierung zu einem neuen Prozess verbunden werden können. Der Roboter fuhr nicht nach einem fixen Zeitplan, sondern reagierte auf einen tatsächlichen Bedarf.
Dadurch sollten unnötige Wege vermieden, Energie gespart und Mitarbeiter bei wiederkehrenden Tätigkeiten unterstützt werden. Neben Wohnanlagen waren auch Parks, Schulen, Universitäten, große Unternehmensstandorte und Industrieareale als mögliche Einsatzgebiete vorgesehen.
Für mich war Scarab vor allem ein Beispiel dafür, wie echte Innovationsarbeit funktioniert: Eine mutige Idee entwickeln, geeignete Partner zusammenbringen, technische und rechtliche Grenzen überwinden und das Ergebnis so früh wie möglich unter realen Bedingungen testen.
Nicht jede Herausforderung lässt sich im Vorfeld planen. Entscheidend ist, aus jedem Test zu lernen und eine Vision Schritt für Schritt in eine funktionierende Lösung zu verwandeln.